Spesifikasi
AgriBot masih dalam pembangunan. Spesifikasi ialah sasaran reka bentuk dan mungkin berubah selepas ujian lapangan.
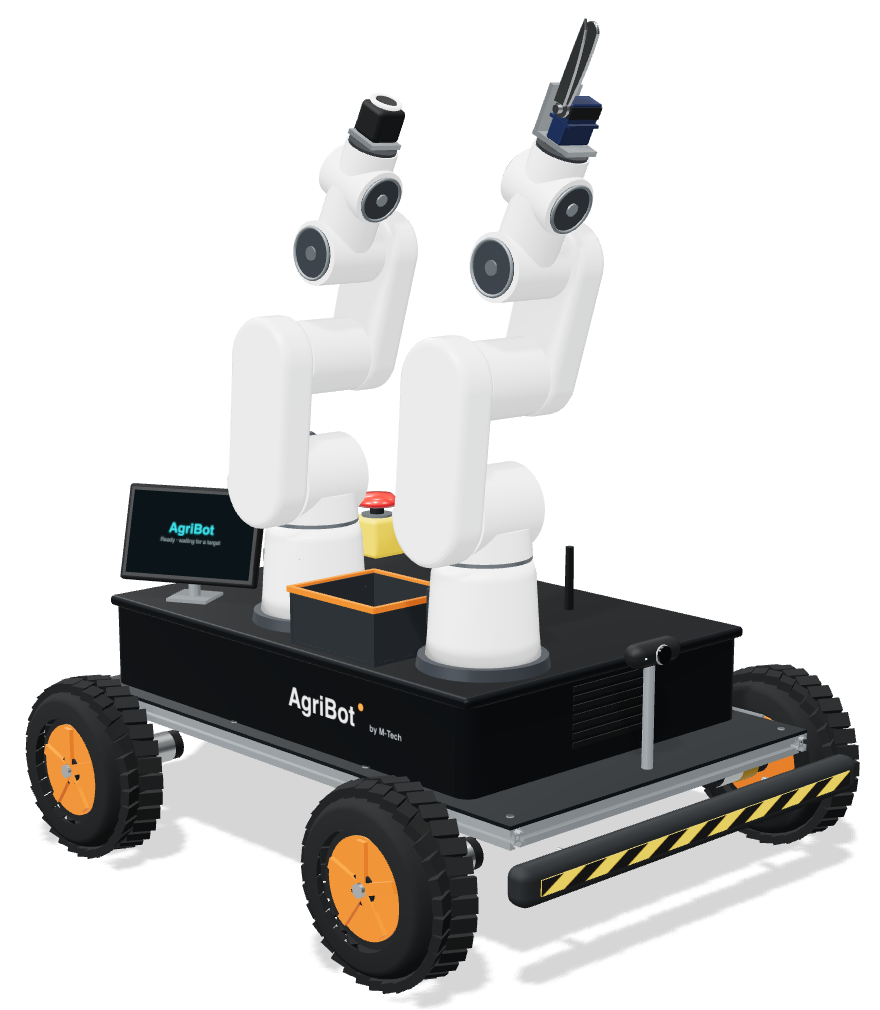
Tujuan
- Tugas
- Meninjau tanaman, mengesan penyakit daun dan membuang daun yang dijangkiti
- Tanaman
- Kubis (tanaman berdaun lain dirancang)
- Bukan untuk
- Menuai kubis penuh (1–3 kg)
Manipulasi
- Lengan
- 2 × Elephant Robotics myCobot 320, 6 paksi, beban 1 kg setiap satu
- Lengan A
- Pemotong cengkam-dan-potong (servo tork tinggi + bilah): mencengkam dan memotong dalam satu gerakan
- Lengan B
- Kamera pemeriksaan dengan lampu cincin LED untuk pemeriksaan daun dari dekat
- Pelupusan daun
- Tong pengumpul pada robot
Pengkomputeran & AI
- Komputer utama
- Raspberry Pi 5, 8 GB
- Pemecut AI
- Raspberry Pi AI HAT+, 13 TOPS (Hailo-8L)
- Model penglihatan
- YOLOv8n dua peringkat: kesan → kelas
- Kelas
- Sihat, Bintik Alternaria, Reput Hitam, Cendawan Berbulu
Kawalan masa nyata
- Pengawal
- Cytron MOTION 2350 Pro (RP2350)
- Fungsi
- PID roda, pengekod, input ELRS, pemantau bateri
- Failsafe
- Berhenti jika isyarat radio atau Pi hilang selama 200 ms
Persepsi
- LiDAR
- LDRobot LD19 LiDAR 2D (zon halangan, SLAM)
- Kamera
- Kamera hadapan untuk imbasan batas; kamera pemeriksaan pada Lengan B
- Sentuhan
- Suis bampar hadapan dan belakang
Mobiliti
- Pemacu
- 4WD stereng gelincir
- Motor
- 4 × motor gear JGB37-520 12 V dengan pengekod Hall
- Rangka
- Casis ekstrusi aluminium, roda luar jalan
- Perumah
- Aluminium hitam beranod, berlubang udara, dengan pintu bateri tukar-panas
Kuasa
- Bateri
- Pek Li-ion 21700, 6S2P (12 sel), 21.6 V nominal / 25.2 V penuh, pintu sisi tukar-panas
- Papan kuasa
- PWR-1 (rekaan sendiri): 5 rel terkawal, perlindungan kekutuban songsang dan lonjakan, pengesanan arus bateri
- Masa operasi
- [Akan diukur]
Kawalan & komunikasi
- Kawalan manual
- Radio jarak jauh RadioMaster ELRS 2.4 GHz
- Jarak dekat
- Pengawal PS5 DualSense (pilihan)
- Telemetri
- Rangkaian 4G ke papan pemuka web
- Paparan pada robot
- Skrin 7 inci: paparan pemeriksaan langsung dan kelas penyakit yang dikenal pasti
Keselamatan
- Henti kecemasan
- Butang cendawan, berwayar terus
- Putus kuasa
- Butang henti atau bampar memutuskan kuasa lengan dan motor secara perkakasan
- Keutamaan
- Henti kecemasan / bampar > failsafe radio > manual > autonomi
Perisian
- OS robot
- ROS 2 dengan slam_toolbox dan Nav2
- Lengan
- pymycobot
- Perisian tegar
- arduino-pico pada RP2350